DJI-Drohnen für Wartungs- und Inspektionsaufgaben
DJI-Drohnen für Wartungs- und Inspektionsaufgaben
Angefangen hat alles ganz vernünftig: mit DJI-Drohnen für Wartungs- und Inspektionsaufgaben im Industriebereich. Praktische Helfer, mit denen sich auch schwer zugängliche Stellen gut begutachten lassen. Fliegen hatte für mich zunächst einen beruflichen Zweck. Bis mein Arbeitskollege Oliver meine Drohnen mit einem kurzen Satz kommentierte:
„Ja, schön – aber lahm.“
Damit brachte er mich zum FPV-Fliegen. Bei meinen ersten Versuchen, beide Sticks gleichzeitig sinnvoll zu bedienen, wurde schnell klar: Meine Daumen hatten offenbar unterschiedliche Flugpläne. Was bei anderen so mühelos aussah, erforderte bei mir erst einmal reichlich Konzentration.
Aber das Fliegen durch die Brille hat mich gepackt. Dieses Gefühl, selbst im Copter zu sitzen, Kurven zu ziehen und mit jeder Runde etwas sicherer zu werden – davon wollte ich mehr.
Und dann kamen die Fragen. Warum fliegt sich der eine Copter präzise und angenehm, während der andere ständig Aufmerksamkeit verlangt? Woher kommen die Vibrationen? Warum wabert das Kamerabild, dieses sogenannte Jello? Und weshalb fühlt sich eine Kurve manchmal genau richtig an und manchmal wie eine kleine Verhandlung mit dem Fluggerät?
Ich wollte verstehen, was dahintersteckt. Also begann ich, mich mit Betaflight, Filtern, PIDs und den vielen weiteren Einstellungen zu beschäftigen. Aus „Ich ändere nur kurz einen Wert“ wurden ausgedehnte Testrunden. Einstellung ändern, fliegen, beobachten, vergleichen. Wieder ändern, wieder fliegen. Die Akkus waren regelmäßig früher fertig als meine Neugier.
So steckte ich irgendwann mitten im Tuning. Mit jeder Runde verstand ich die Zusammenhänge besser und konnte schließlich auch Copter sauber einstellen, die mir anfangs ordentlich Rätsel aufgegeben hatten. Besonders spannend war für mich, eine Veränderung irgendwann bewusst im Flug zu spüren und zu verstehen, woher sie kommt.
Genau darum geht es auf diesen Seiten. Ich möchte meine Erfahrungen teilen und Technik so erklären, dass sie verständlich und beim Fliegen nachvollziehbar wird: Was bewirkt eine Einstellung? Wann hilft sie? Und woran merke ich den Unterschied?
Oliver ist also gewissermaßen schuld. Die vielen Testrunden gehen allerdings auf mein Konto.
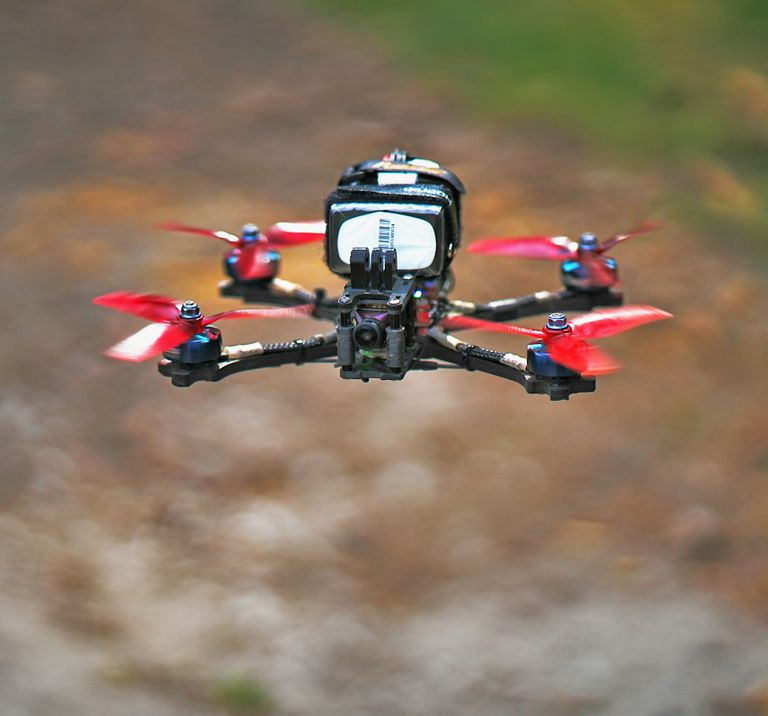
FPV-Copter mit Carbonrahmen. FPV steht für „First Person View“: Die Frontkamera überträgt das Livebild in eine Videobrille. Dadurch steuert der Pilot aus der Perspektive der Drohne – fast so, als würde er selbst im Cockpit sitzen.
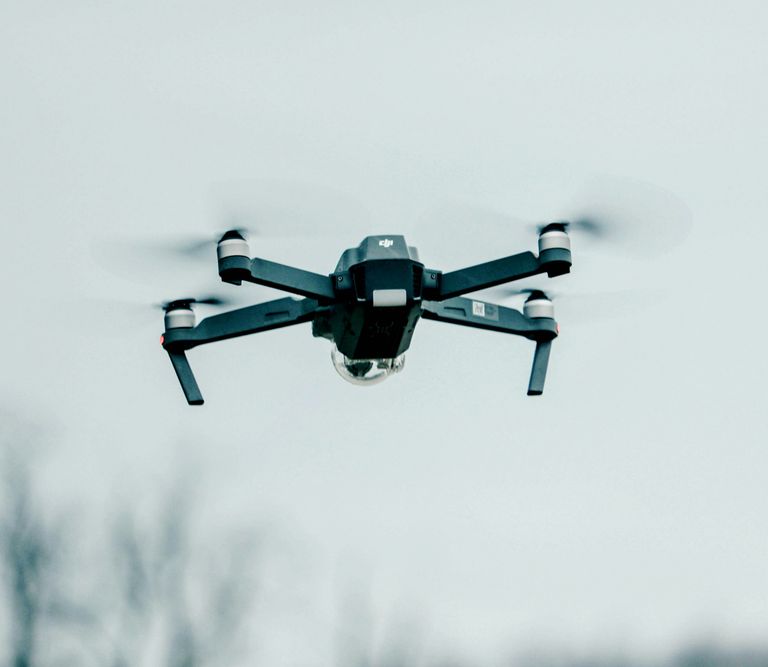
DJI-Drohne mit stabilisierter Kamera. Das Livebild wird auf das Display der Fernsteuerung oder ein verbundenes Smartphone übertragen. Unterstützt durch automatische Flugstabilisierung und Positionshaltung lässt sich die Drohne präzise steuern – ideal für stabile Luftaufnahmen und die Inspektion schwer zugänglicher Bereiche.
FPV verstehen – vom Aufbau bis zum Fluggefühl
Ein Copter, der präzise reagiert, sauber durch Kurven zieht und auch bei Wind ruhig bleibt – genau das begeistert mich.
Begeisterung fürs Fliegen
Mit der Begeisterung fürs Fliegen wuchs auch der Wunsch, einen Copter selbst aufzubauen. Ich wollte wissen, was da eigentlich fliegt, wie die Bauteile zusammenarbeiten und welchen Einfluss sie auf das Verhalten in der Luft haben.
Plötzlich beschäftigte ich mich mit Carbonrahmen, Motoren und der Frage, welche Elektronik zum geplanten Copter passt. Ein Stack mit übereinander angeordnetem Flightcontroller und Motorregler? Oder ein kompaktes AIO-Board, das mehrere Funktionen auf einer Platine vereint? Dazu Kabel sorgfältig verlegen, sauber löten und alle Komponenten ordentlich verbauen – damit am Ende ein perfekt aufgebauter Copter entsteht, der zuverlässig funktioniert.
Auch bei der Bildübertragung gab es einiges zu entdecken: analoge und digitale Videosysteme, passende Kameras und Videosender – die sogenannten VTX. Und nach dem Löten ging es am Rechner weiter. Welches Bauteil gehört an welchen Anschluss? Welcher UART wird wofür gebraucht? Ein selbst gebauter Copter bietet reichlich Gelegenheit, sich über eine kleine Einstellung sehr lange Gedanken zu machen.
Dazu kamen die unterschiedlichen LiPo-Akkus: 1S, 2S, 3S, 4S und 6S. Mit jedem Aufbau lernte ich besser, Akku, Motoren, Propeller und Elektronik aufeinander abzustimmen. Kleine Copter für Indoor-Flüge hatten dabei ihren ganz eigenen Reiz. Das Wohnzimmer wurde zum Fluggelände, und plötzlich waren Tische und Stühle eine durchaus ernst zu nehmende fliegerische Aufgabe.
Draußen kamen weitere Erfahrungen hinzu. Für Flüge im Regen beschäftigte ich mich mit Coating, einem Schutzlack für die Elektronik. Bei starkem Wind rückte dann immer mehr die Abstimmung in den Mittelpunkt: Wie bleibt der Copter ruhig? Wie hält er seine Linie? Und warum funktioniert ein Aufbau unter diesen Bedingungen besser als ein anderer?
Damit war ich endgültig im Betaflight-Tuning angekommen. Jetzt ging es darum, das Flugverhalten gezielt zu optimieren und die Copter sauber abzustimmen. Präzises einlenken, sauber durch die Kurve ziehen und auch bei Wind die Linie halten. Also: Einstellung ändern, Brille auf, nächste Runde. Spüren, was sich verändert. Nachjustieren. Wieder starten.
Aus „Mal eben eine Runde fliegen“ wurde ein Nachmittag mit leer geflogenen Akkus, immer neuen Ideen und mehr als nur ein tolles Hobby.
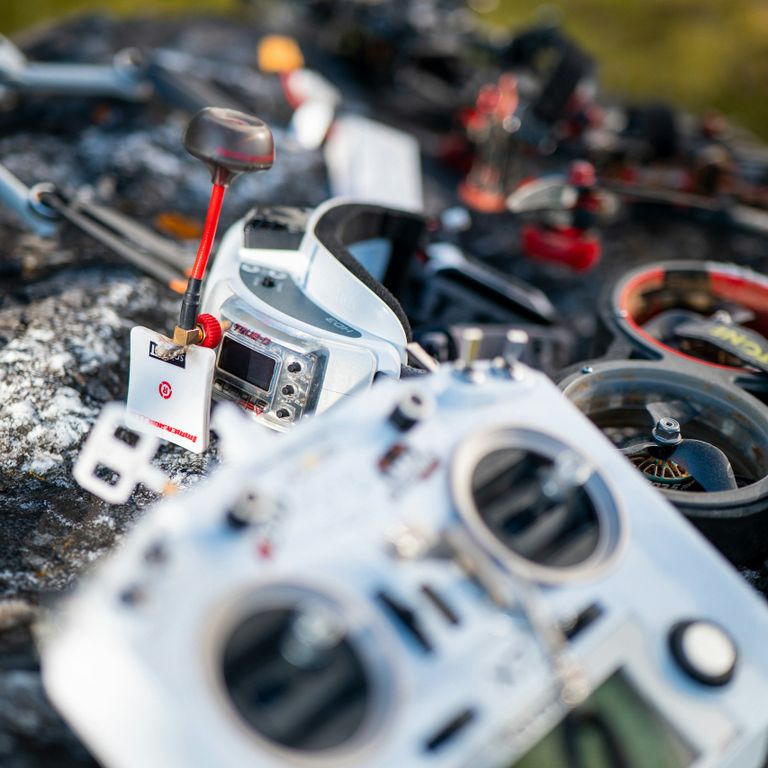
Fernsteuerung, Videobrille und Copter – die Grundausstattung fürs FPV-Fliegen. Über die beiden Steuerknüppel kontrolliert der Pilot Schub und Flugbewegungen, während die Brille das Livebild aus der Copterkamera zeigt. Wie direkt und präzise sich das anfühlt, hängt auch von den Einstellungen und der Abstimmung des Copters ab.
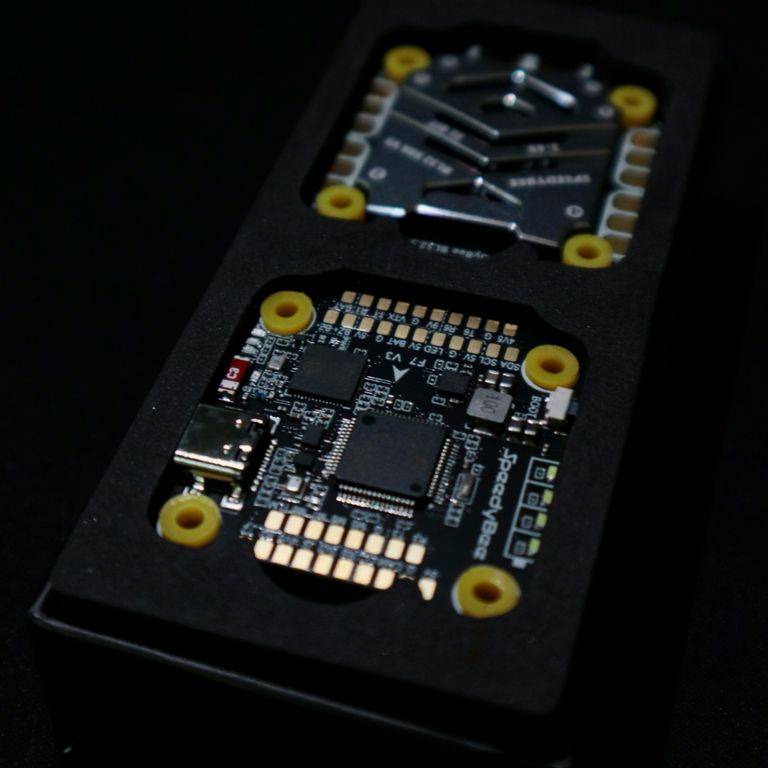
Flightcontroller (FC) und 4-in-1-Motorregler (ESC) – die Steuerzentrale des Copters. Der Flightcontroller verarbeitet Steuerbefehle und Gyrodaten und berechnet, wie stark jeder Motor arbeiten soll. Der Motorregler setzt diese Vorgaben um. Übereinander montiert bilden die beiden Platinen einen sogenannten Stack.
Das Fluggefühl beginnt am Stick
Feine Korrekturen um die Mitte, kontrollierte Drehungen und gut dosierbares Gas: Mit Rates, Expo und der Gaskurve passe ich die Steuerung an meinen Flugstil an. Hier erkläre ich, wie die Einstellungen zusammenwirken und warum ich meine Werte so gewählt habe.
Rates, Expo und Gaskurve – so entsteht mein Stickgefühl
650°/s maximale Rollrate und trotzdem eine ruhige Steuerung bei kleinen Bewegungen: Genau diese Kombination möchte ich erreichen. Beim Geradeausflug fein korrigieren, kontrolliert in Kurven einlenken und bei größerem Stickausschlag genügend Drehgeschwindigkeit zur Verfügung haben.
Was bedeuten Rates?
Im Acro-Modus geben die Rates vor, wie schnell sich der Copter bei einer bestimmten Stickposition drehen soll. Die Einheit dafür ist Grad pro Sekunde, kurz °/s.
Eine vollständige Drehung entspricht 360° - Wer hätte das gedacht. Bei konstant erreichten 650°/s dauert sie rechnerisch etwa 0,55 Sekunden. Diese maximale Drehrate fordere ich erst bei vollem Stickausschlag an.
Ich verwende Actual Rates. Dabei lassen sich die Empfindlichkeit um die Stickmitte, die maximale Drehrate und der Kurvenverlauf über Expo getrennt einstellen.
Meine Actual Rates
Roll: Center Sensitivity 10, Max Rate 650°/s, Expo 0,15.
Pitch: Center Sensitivity 10, Max Rate 640°/s, Expo 0,15.
Yaw: Center Sensitivity 10, Max Rate 580°/s, Expo 0,15.
Roll beschreibt das seitliche Rollen, Pitch das Nicken nach vorne und hinten und Yaw das Drehen um die Hochachse.
Warum eine niedrige Center Sensitivity?
Mit dem Wert 10 setze ich auf eine geringe Empfindlichkeit unmittelbar um die Stickmitte. Mein Ziel sind kleine, gut dosierbare Korrekturen beim Geradeausflug und beim Ansetzen einer Kurve.
Roll und Pitch liegen mit 650°/s beziehungsweise 640°/s dicht beieinander. Für meinen Flugstil bieten diese Werte genügend Drehgeschwindigkeit für zügige Manöver und lassen sich gleichzeitig gut dosieren.
Bei einer Rolle kann ich den Stick bewusst auslenken, die Drehung führen und durch Zurücknehmen des Sticks sauber an der gewünschten Position stoppen. Kleine Ausschläge ermöglichen feine Korrekturen, größere Ausschläge rufen zunehmend mehr Drehgeschwindigkeit ab.
Beim Split-S beginnt das Manöver mit einer halben Rolle um 180°, anschließend folgt über Pitch ein halber Looping nach unten. Mit meinen Rates passt ein kurzer, gezielter Vollausschlag auf Roll genau zur halben Drehung.
Yaw habe ich mit 580°/s bewusst stärker zurückgenommen. Bei Roll und Pitch kippt der Copter und verändert damit seine Schubrichtung. Über Yaw dreht er sich nur um seine Hochachse. Diese Bewegung fühlt sich für mich direkter an und braucht deshalb eine geringere Drehrate, damit ein vergleichbarer Stickausschlag auf allen drei Achsen ein ähnlich abgestimmtes Steuergefühl ergibt.
Was macht Expo?
Bei Actual Rates verändert Expo den Übergang zwischen der ruhigen Mitte und der maximalen Drehrate. Mehr Expo hält die Kurve über einen größeren Stickbereich flacher; weiter außen steigt sie entsprechend stärker an. Die eingestellte Center Sensitivity und die maximale Drehrate bleiben dabei erhalten.
Mit 0,15 wähle ich eine moderate zusätzliche Abflachung. Das unterstützt mein Ziel, Bewegungen fein einzuleiten und mit zunehmendem Ausschlag kontinuierlich mehr Drehgeschwindigkeit abzurufen.
Throttle Expo – das Gefühl am Gas
Mein Ziel ist, das Hovergas bei ungefähr 30 % Stickweg zu haben. Das fühlt sich für mich am natürlichsten an und ermöglicht ein stimmiges Zusammenspiel von Gas, Pitch und Roll.
Gas Mittelwert: 0,00
Hover Point: 0,00
Gas Expo: 0,17 (mit diesem Wert das Hovergas auf 30% stellen)
Mit Gas Mittelwert und Hover Point bestimme ich die Richtung der Kurvenanpassung.
Über Gas Expo dosiere ich die Stärke dieser Anpassung. So stimme ich die Gaskurve auf den jeweiligen Copter ab, bis das Hovergas möglichst bei meinen bevorzugten 30 % Stickweg liegt und sich Höhenkorrekturen und Kurven natürlich fliegen lassen.
Woran ich die Einstellung beurteile
Ich achte darauf, ob ich eine Kurve mit einer bewussten Bewegung einleiten kann, ob kleine Korrekturen sauber gelingen und ob mir weiter außen genügend Drehgeschwindigkeit bleibt. Beim Gas zählt, wie gut ich Höhe und Schub dosieren kann.
Entscheidend ist, dass sich die Steuerung für den eigenen Flugstil nachvollziehbar und kontrollierbar anfühlt.
Oliver stellt damit schon alles ein, was er für sein Fluggefühl braucht. Ich bin dann doch ein kleines bisschen darüber hinausgegangen. Die vielen Betaflight-Parameter sind schließlich nicht nur zur Dekoration da.
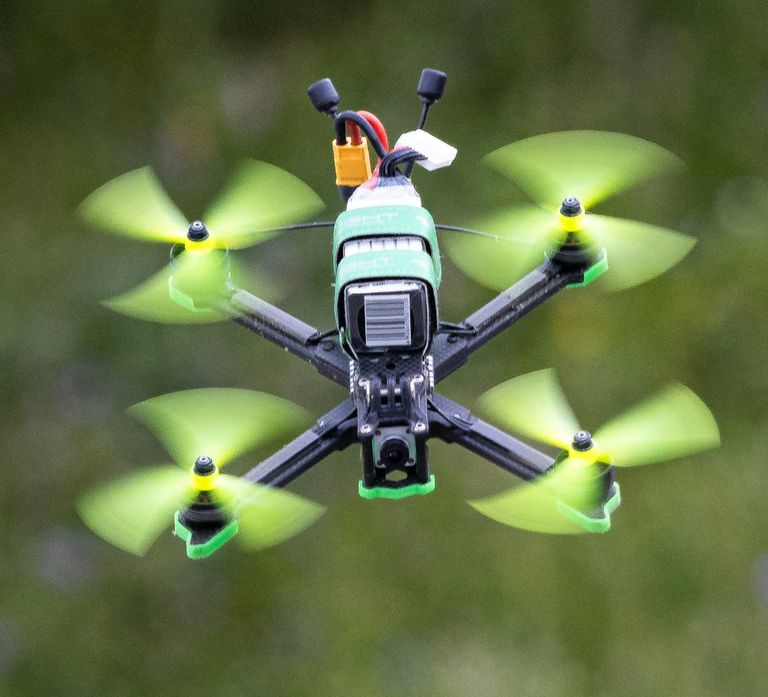
Rates und Expo bestimmen, wie Stickbewegungen in Drehbewegungen umgesetzt werden – von feinen Kurskorrekturen bis zur schnellen Rolle. Die passende Abstimmung macht diese Bewegungen für den Piloten gut dosierbar.
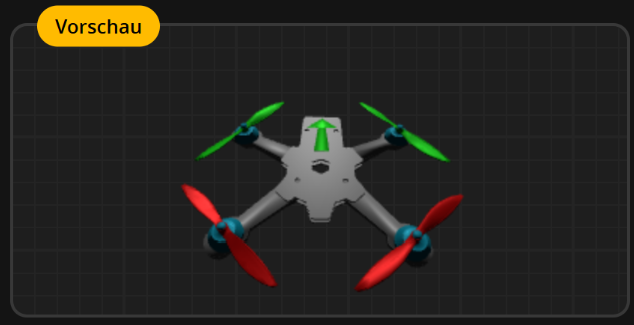
Die 3D-Vorschau in Betaflight zeigt am virtuellen Copter, wie sich Stickbewegungen auf Roll, Pitch und Yaw auswirken. So lassen sich die eingestellten Rates direkt am Modell nachvollziehen und das Steuergefühl vor dem nächsten Testflug grob einschätzen.
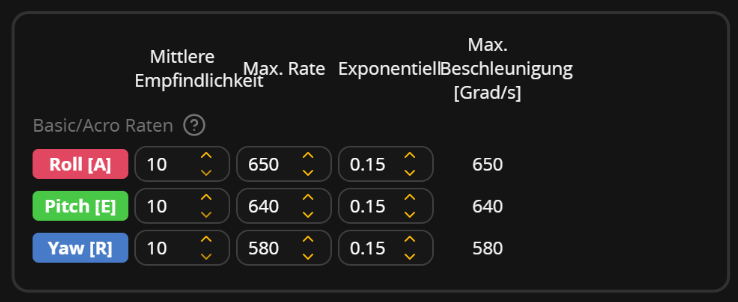
Für meinen Flugstil bieten diese Werte genügend Drehgeschwindigkeit für zügige Manöver und lassen sich gleichzeitig gut dosieren.
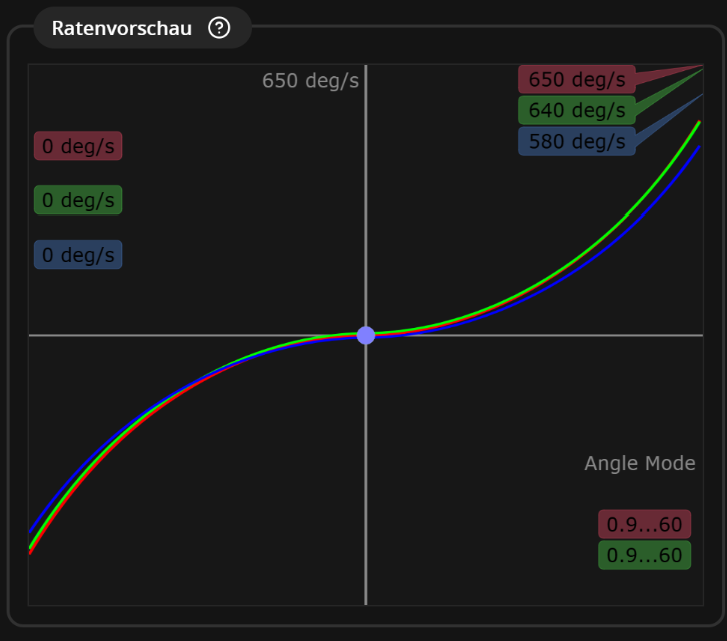
Je weiter ich den Stick bewege, desto stärker steigt die angeforderte Drehrate. So verbindet die Einstellung eine ruhige Mitte mit schnellen Bewegungen am äußeren Stickweg.
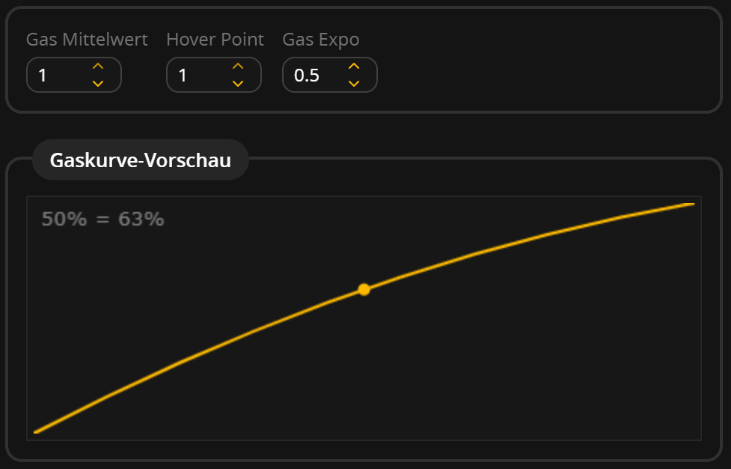
Stehen beide Werte auf 1, wird die Gaskurve nach oben gezogen. Bei gleicher Stickposition wird mehr Gas angefordert. Das ist besonders hilfreich bei Coptern, die zum Schweben bereits mehr Gas benötigen.
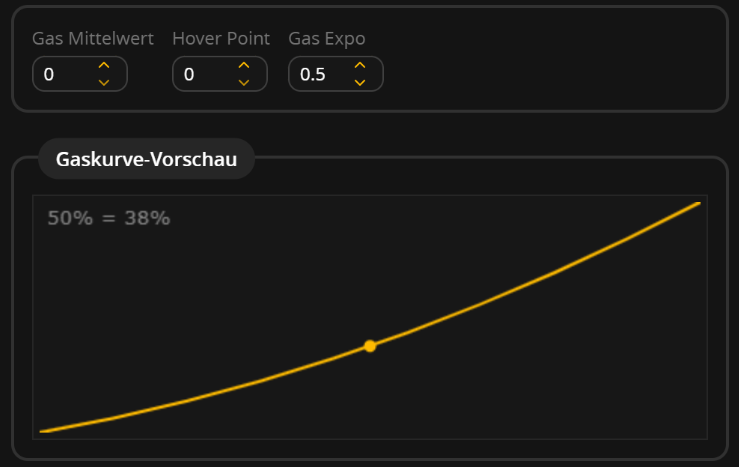
Stehen beide Werte auf 0, wird die Gaskurve nach unten gezogen. Bei gleicher Stickposition wird weniger Gas angefordert. Das ist besonders hilfreich bei Coptern, die zum Schweben bereits mehr Gas benötigen.